专为多功能性而设计的全装配机械臂。它支持手动控制、传统动画和搜索、拾取和传输静态网格的全自动化。所有核心功能都是通过C++类实现的,以获得最佳性能。
-
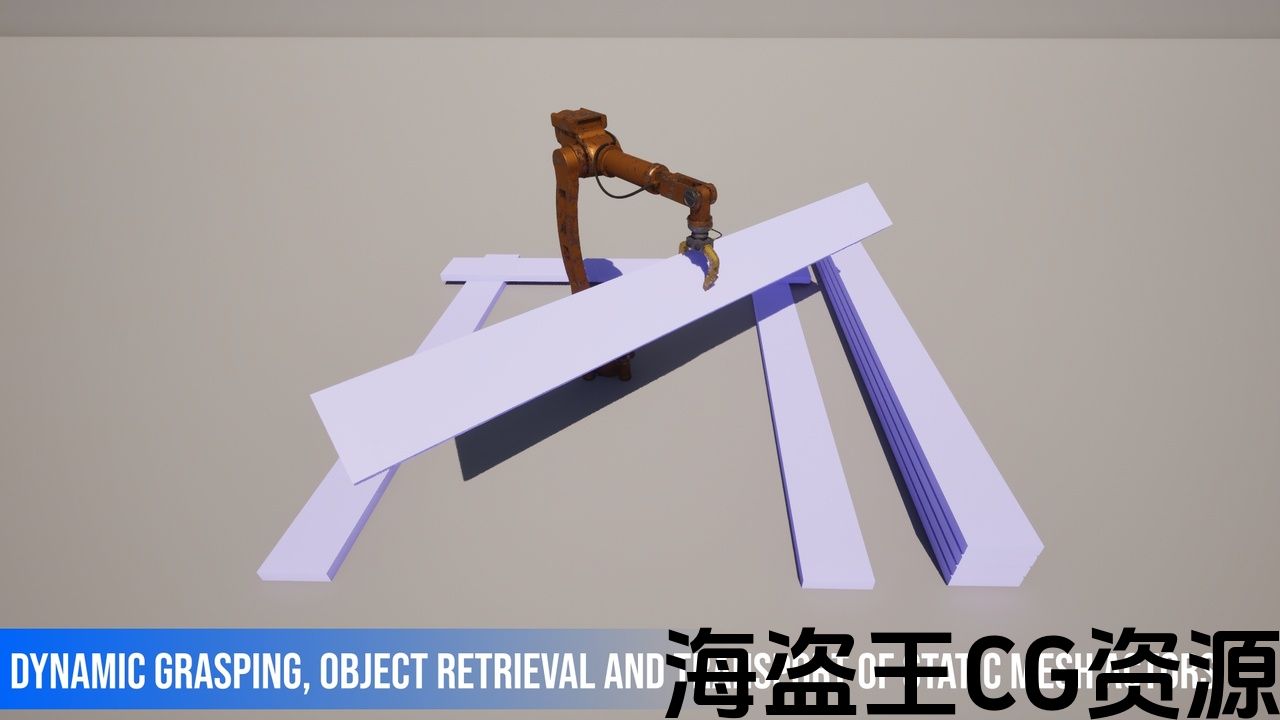
静态网格参与者的动态抓取、对象检索和传输
-
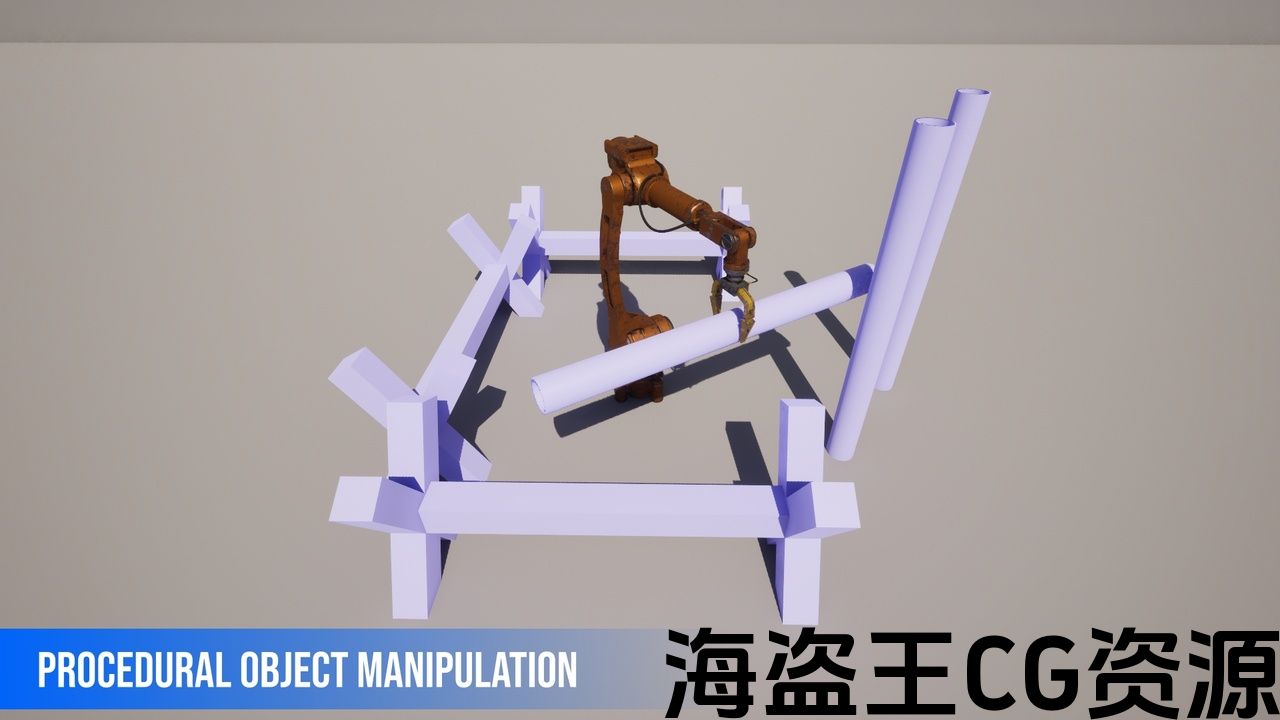
程序对象操作
-
非常适合工厂自动化场景、装配线或高科技仓库环境。
-
将其用作实验室、空间站或未来维修间的功能性道具,为环境增添活力。
-
非常适合渲染短片中的背景细节,为工业或技术密集型镜头添加逼真的机械运动。
-
通过利用我们的智能工作流程,消除了手动动画交互的繁琐任务,该工作流程允许机器人手臂实时按程序计算和执行抓握。
该臂可在0和180偏航配置下运行。要抓取对象,系统会跟踪简单的碰撞网格,以计算夹点的两个接触点。请注意,手臂是为静态网格设计的,不能捕捉移动的物体。
包括故障安全逻辑:如果手臂无法计算目标的有效姿势,它会自动重置到初始位置并重试该序列。
该资产包括完整的C++源代码和详细的文档(文档)涵盖了机器人手臂的所有核心功能。
为了快速了解系统的运行情况,请演示机器人手臂的操作 可以看到 在以下YouTube 视频.
声明:本站所有资源都是由站长从网络上收集而来,如若本站内容侵犯了原著者的合法权益,可联系站长删除。
评论(0)